Obstakeldetectie Raamreinigingsrobot
Model:311
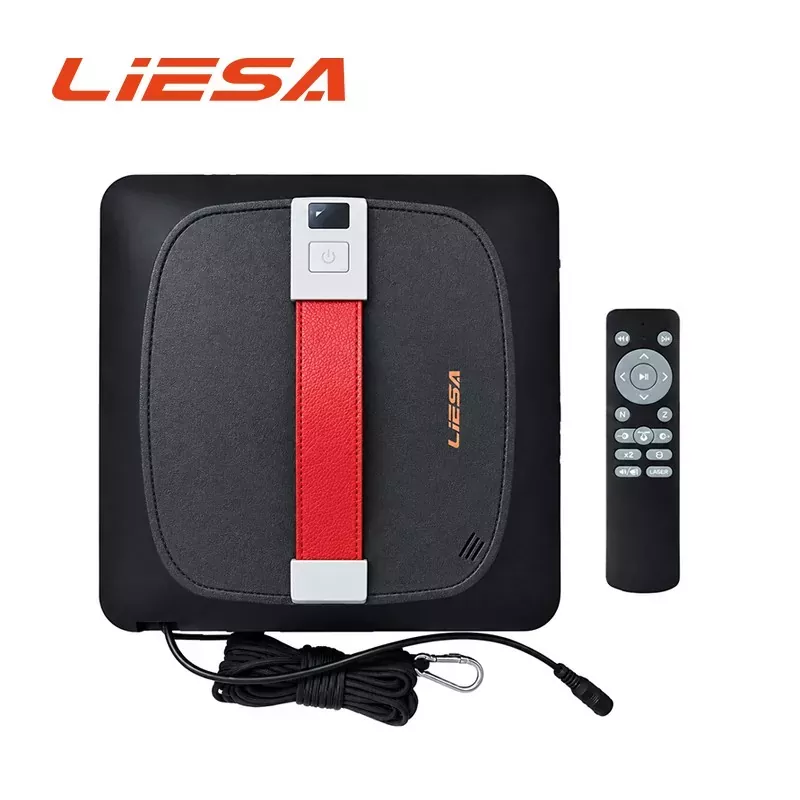
LIESA maakt de raamreinigingsrobot voor obstakeldetectie in Qingdao, China, voor glas met een handvat, een grendel of een raamstijl. De eenheid vertraagt, verplaatst zijn pad met de gemeten breedte, passeert het object en keert terug naar de oorspronkelijke lijn. Liesa Intelligent Technology bouwt sinds 2014 huishoudelijke apparaten in Qingdao en levert het model met OEM-branding.
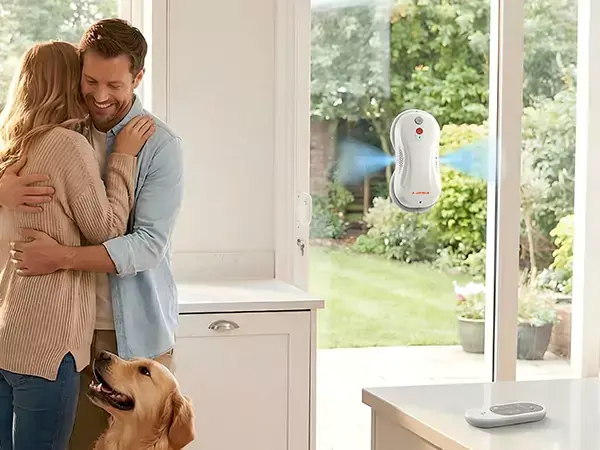
De Obstacle Detection Window Cleaning Robot is ontworpen voor glas met handgrepen, grendels, stijlen en andere verhoogde elementen en identificeert obstakels in het schoonmaakpad en past zijn route aan in plaats van te stoppen bij het obstakel.
LISA, een Chinese leverancier van glazenwasrobots, richt zich zowel op de reactie na detectie als op de detectie zelf. De robot kan vertragen, van positie veranderen of doorgaan langs de geplande route op basis van het gedetecteerde kenmerk, waardoor herhaalde stops en onnodig contact tussen de reinigingspad en omliggende fittingen worden verminderd.
Wat telt als een obstakel
Vier kenmerken dekken de meeste gevallen. Een raamkruk in het kozijn is het meest gebruikelijk. Een klink of een slot staat trots op het glas van schuifdeuren. Een stijl verdeelt de opening, die de raamreinigingsrobot met obstakeldetectie eerder als een rand dan als een obstakel beschouwt. En een gordijn of jaloeziekoord tegen de ruit wordt gedetecteerd voordat de pad deze bereikt, zodat de stof niet in het reinigingspad wordt getrokken.
De reactie op elk ervan is vastgelegd in plaats van geïmproviseerd. de raamreinigingsrobot met obstakeldetectie vertraagt, verschuift de route met de gemeten breedte, passeert het object en keert terug naar de oorspronkelijke lijn. Omdat de offset wordt geregistreerd, volgt een tweede passage over dezelfde ruit hetzelfde pad in plaats van dat het obstakel opnieuw wordt ontdekt.
Detectiemethoden vergeleken
|
Methode |
Wat het detecteert |
Gedrag |
|
Geen |
Niets |
De route eindigt bij het obstakel |
|
Alleen contactdetectie |
Weerstand wanneer het lichaam een kenmerk tegenkomt |
Stopt na aanraking |
|
Contactloze detectie |
Functies vóór de pad |
Vertraagt, compenseert, passeert |
|
Gecombineerd met routegeheugen |
Kenmerken plus hun positie |
Herhaalt hetzelfde pad bij latere passen |
De vierde rij is de opstelling die hier wordt gebruikt: op een raam met twee of drie kenmerken voert de machine meerdere correcties in één cyclus uit.
Specificaties
|
Item |
Standaard aanbod |
Opmerking |
|
Sensing |
Gecombineerd contact en non-contact |
Detecteert functies vóór en bij contact |
|
Antwoord |
Vertraagt, compenseert, hervat |
Hetzelfde pad herhaald op latere passen |
|
Functies afgehandeld |
Handgrepen, grendels, raamstijlen, gordijnen |
Gedetecteerd binnen en buiten het frame |
|
Greep |
Vacuümhechting met drukdetectie |
Gemonitord tijdens de cyclus |
|
Veiligheid |
Veiligheidstouw en uitschakelgreep |
Back-uphechting bij onderbreking |
|
Oppervlakken |
Glad glas en gladde panelen |
Luchtdichte afdichting vereist |
|
Certificering |
3C, CE, CB, FCC, ETL, GS, PSE, KTL |
Documenten bij de bestelling |
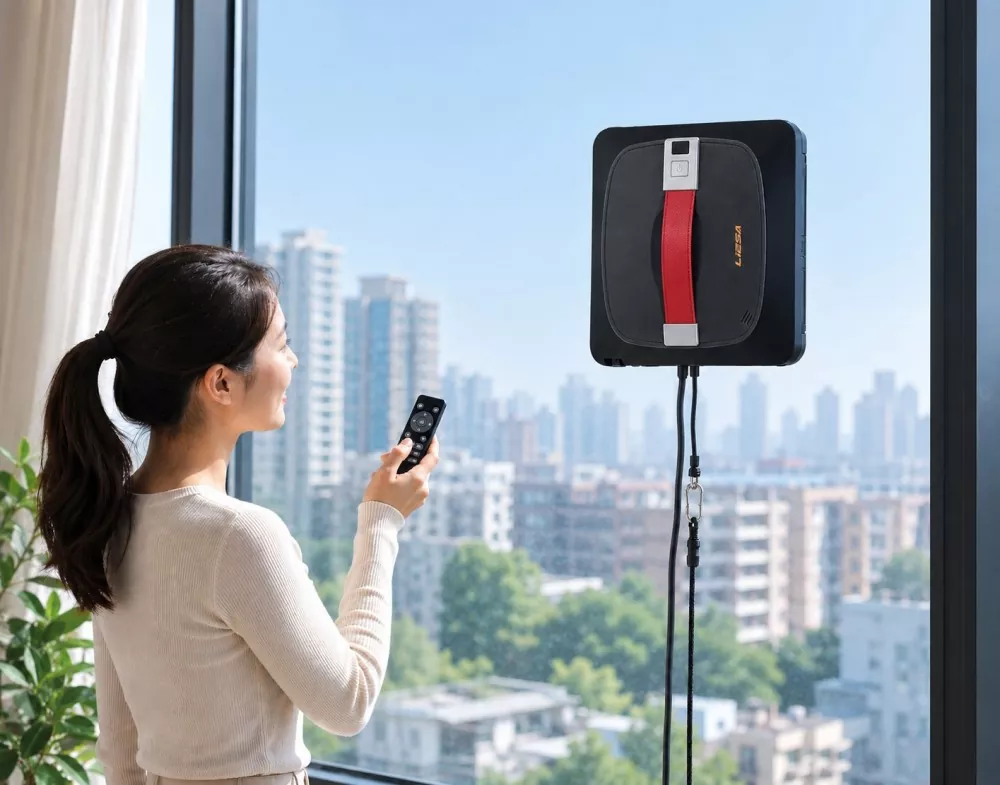
Valse triggers en gordijnen
Een sensor die reageert op reflecties in plaats van op objecten, zal de machine stoppen op een schaduw of een heldere band, wat de klacht is die ervoor zorgt dat een eigenaar de functie uitschakelt. De gevoeligheid wordt afgezet tegen een lijst met normale omstandigheden
Gordijnen worden behandeld door combinatie in plaats van door geweld. De unit stopt vóór de zoom en er wordt van de gebruiker verwacht dat hij de stof opzij trekt, zoals vermeld in de handleiding, in plaats van dat de machine erin duwt en de stof op het natte kussen trekt.
OEM- en bestelnotities
De obstakeldetectie raamreinigingsrobot wordt geleverd als OEM-werk op het gebied van sensorgevoeligheid, offsetgedrag, carrosseriekleur, logo, kartonnen artwork, handleidingtaal en accessoiresets. Het detectiegedrag wordt bevestigd op een voorbeeldruit met het typische raambeslag van de koper. Minimale bestelhoeveelheid, gereedschap en levertijd worden bij de offerte bevestigd.
Contactpersoon: Liesa Intelligent Technology (Qingdao) Co., Ltd., Qingdao, China | www.liesagadget.com. Fabrieksadres en volledige contactgegevens worden bij de offerte verstrekt.
Veelgestelde vragen
Vraag: Wat herkent de raamreinigingsrobot met obstakeldetectie?
A: Handgrepen, grendels en andere hardware die trots op het glas staat, raamstijlen die een ruit scheiden, en stof zoals een gordijn of jaloeziekoord dat tegen het raam wordt getrokken.
Vraag: Wat gebeurt er als het een handvat tegenkomt?
A: De eenheid vertraagt, verplaatst zijn pad met de breedte die hij heeft gemeten, passeert het object en keert terug naar de oorspronkelijke lijn. De offset wordt onthouden voor latere passen.
Vraag: Zal het stoppen bij een schaduw?
A: De gevoeligheid is ingesteld op normale omstandigheden, inclusief laagstaande zon op glas, dus reflecties veroorzaken geen stop. Het gedrag wordt op monsters onder beide lichtomstandigheden gecontroleerd.
Vraag: Kan het een gordijn opzij duwen?
A: Nee. Het stopt vóór de stof en de handleiding vraagt de gebruiker om het gordijn opzij te trekken, wat veiliger is voor zowel de machine als de stof.
Vraag: Vertraagt de functie de cyclus?
A: Iets op een raam met verschillende kenmerken, en het alternatief is de ruit met de hand afwerken, wat langer duurt.
Vraag: Wat is er nodig om te citeren?
A: De raamhardware in de doelmarkt, sensorgevoeligheid, markt, kleur, hoeveelheid, verpakkingsformaat en branding.
Stuur onderzoek
Contact informatie
-
Adres
Nr. 1, Keyuan Wei 1st Road, Laoshan District, Qingdao City, provincie Shandong, China
-
Tel
-
E-mail
Welkom op onze website! Voor vragen over onze producten of prijslijst kunt u uw e-mailadres achterlaten en wij nemen binnen 24 uur contact met u op.
gerelateerde producten
Nieuwsaanbevelingen